كيفية اختيار روبوت لمشاريع الجامعة

مات ويلتون
مدير

جدول المحتويات
مشاركة
يمكن للجامعة شراء روبوت يقوم الطلاب ببرمجته في فترة بعد الظهر الأولى، ثم يكتشفون بعد ستة أشهر أنه لا يمكنه حمل الكاميرا والقابض المخطط لهما أو إظهار عناصر التحكم المطلوبة من خلال ROS. والخطأ المعاكس هو تحديد ذراع صناعية لتمرين مكتبي خفيف.
يجب أن يتناسب الروبوت المخصص للمشاريع الجامعية مع العمل المحيط به. قد يكون ذلك باحثاً واحداً يجمع بيانات اللمس، أو طالب ميكاترونكس يدمج وحدة تحكم منطقي قابل للبرمجة (PLC)، أو عدة مجموعات تشترك في المختبر. تحدد البرمجيات والأدوات والسلامة ما يمكن بناؤه بالفعل.
السؤال المفيد ليس أي روبوت تعاوني (cobot) لديه أطول ورقة مواصفات. بل هو أي منصة تدعم التمرين الأول دون إغلاق الطريق أمام المشروع التالي.
ماذا تريد من الطلاب أو الباحثين أن يبنوا؟
حدد المشروع النهائي قبل اختيار الروبوت. قد يكون أحد الأمثلة هو نظام يحدد مكوناً تم وضعه بشكل عشوائي، ويلتقطه دون تلف، ويضعه في مثبت ويرسل النتيجة إلى PLC.
يتطلب هذا المشروع حركة سداسية المحاور، وقابضاً مناسباً، ورؤية الآلة، وواجهة لنظام التحكم الأوسع. مشروع التلاعب اللمسي له أولويات مختلفة، مثل التحكم في القوة، وبيانات GelSight، ومعلومات الاتصال الدقيقة. قد يركز بحث الذكاء الاصطناعي المتجسد بشكل أكبر على التقاط البيانات، والتحكم البرمجي الخارجي، والوصول إلى بيانات الكاميرا والمفاصل.
ابدأ بالمشروع الأكثر تطلباً والذي يُتوقع من الروبوت دعمه. قد تصبح المنصة التي تم اختيارها لتمرين تعليمي بسيط مقيدة بمجرد أن يضيف الطلاب الرؤية أو أدوات أثقل أو تحكماً خارجياً.
ما هي مواصفات الروبوت التي يجب مقارنتها؟
ابدأ بالحمولة الصافية ومدى الوصول، ولكن احسب كليهما مقارنة بالتطبيق الكامل.
الحمولة الصافية هي الكتلة المشتركة للمكون، والقابض، والأصابع، والكاميرا، وأقواس التثبيت، والكابلات التي يحملها الذراع. يجب أيضاً التحقق من طول الأداة ومركز الجاذبية. يمكن لمجموعة الكاميرا أو القابض الطويلة أن تتجاوز حمل المعصم المسموح به حتى عندما تكون كتلتها الإجمالية ضمن الحمولة الصافية الرئيسية.
يجب تقييم مدى الوصول عبر الحركة المطلوبة، وليس قياسه فقط بين قاعدة الروبوت وأبعد نقطة. تحقق من موضع الالتقاط، وموضع الوضع، واتجاه الأداة، والمساحة الخالية حول المثبتات. يجب أن يصل الروبوت إلى كل نقطة دون الاقتراب بشكل متكرر من حد المفصل أو تكوين معصم غير مريح.
تخبرك قابلية التكرار بمدى اتساق عودة الروبوت إلى الموضع المبرمج. إنها لا تصف الدقة المطلقة، ولا يمكنها التعويض عن مثبت مرن أو معايرة كاميرا ضعيفة. بالنسبة للعمل الموجه بالرؤية، قد يكون للعلاقة بين الكاميرا والأداة وأنظمة إحداثيات الروبوت تأثير أكبر على النتيجة النهائية.
أخيراً، ضع في الحسبان وحدة التحكم، ومصدر الطاقة، ودائرة إيقاف الطوارئ، والخدمات الخارجية. يجب أن تتحرك كابلات الكاميرا، والخراطيم الهوائية، وأسلاك القابض مع الذراع دون تقييد المفصل، أو التعلق بالطاولة، أو الفشل تحت تأثير الانثناء المتكرر.
ما مدى سهولة برمجة الروبوت وتوسيعه؟
يحتاج المبتدئون إلى حاجز منخفض للحركة الأولى. ويحتاج الباحثون إلى الوصول لما هو أبعد من ذلك.
يجمع DOBOT Magician E6 بين التعليم الرسومي واليدوي مع ROS وMATLAB وLabVIEW وPython و++C. وهو يناسب الطلاب الذين يتعلمون الإطارات ونقاط الطريق والحركة الكينماتيكية سداسية المحاور.
DOBOT CRA يستخدم DobotStudio Pro للبرمجة الرسومية، ولغة Lua، والمحاكاة خارج الخط، وتصحيح نقاط التوقف. يدعم التطوير الخارجي ++C و#C وPython وROS 1 وROS 2. توفر وحدة التحكم الخاصة به 24 مدخلاً رقمياً، و24 مخرجاً، وModbus TCP/RTU، وEtherNet/IP، وPROFINET، مما يجعل CR3A وCR5A قواعد قوية لمشاريع PLC أو الرؤية أو البرمجيات المخصصة.
لا تقبل بعبارة "متوافق مع ROS" كإجابة كاملة. تأكد من أن برنامج التشغيل يعرض الأوامر وبيانات الحالة ومعدل التحديث الذي يتطلبه الاختبار.
أي روبوت للمشاريع الجامعية يناسب العمل؟
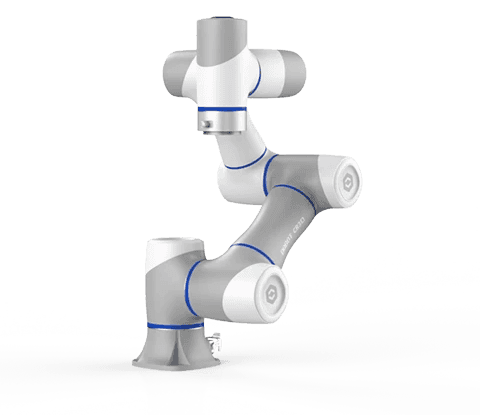
بالنسبة لمشاريع الميكاترونكس والأبحاث الجادة، سأبدأ بـ CR3A أو CR5A. يعد Magician E6 الأنسب للتعليم المكتبي المدمج سداسي المحاور.
المنصة | المواصفات الرئيسية | اخترها عندما | انتقل لغيرها عندما |
|---|---|---|---|
Magician E6 | حمولة 0.75 كجم، مدى وصول 450 مم، تكرارية ±0.1 مم | يحتاج الطلاب إلى ذراع مكتبي سداسي المحاور سهل الوصول إليه للحركة أو البرمجة أو تمارين الرؤية الخفيفة | تشتمل حزمة الأدوات على قابض كبير، أو كاميرا معصم، أو حمل معالجة |
Nova 2 / Nova 5 | حمولة 2 كجم / 5 كجم، مدى وصول 625 مم / 850 مم، تكرارية ±0.05 مم | تكون الكتلة المنخفضة والذراع المدمج متطلبات محددة | يكون تعليم الخلايا الصناعية محورياً في المهمة |
CR3A | حمولة 3 كجم، مدى وصول 620 مم، تكرارية ±0.02 مم | تحتاج الأبحاث إلى تحكم صناعي، وبرمجيات مفتوحة، وقدرة أدوات مفيدة | يتطلب المخطط مدى وصول أكبر أو يقترب حمل المعصم من 3 كجم |
CR5A | حمولة 5 كجم، مدى وصول 900 مم، تكرارية ±0.02 مم | تحتاج الطاولة الأكبر أو حزمة الأدوات إلى قدرة إضافية | يكون المشروع عبارة عن تمرين مكتبي خفيف |
CRAS / CRAF | مستشعر التقارب SafeSkin أو مستشعر قوة مدمج سداسي المحاور | يحدد بحث التقارب أو الاتصال الخاضع للتحكم المشروع | يلبي جهاز CRA القياسي بالإضافة إلى مستشعر خارجي المتطلبات |
MG400 | روبوت مكتبي رباعي المحاور | تكون المهمة هي الالتقاط والوضع المستوي أو عرض مدمج بأسلوب الإنتاج | يتطلب المنهج الدراسي حركيات سداسية المحاور أو اتجاهاً عشوائياً للأداة |
يعد CR3A نقطة البداية الافتراضية بالنسبة لي. ويستحق CR5A مكانته عندما يؤدي مدى الوصول البالغ 900 مم إلى تحسين المخطط أو عندما تحتاج مجموعة المعصم إلى قدرتها الإضافية. بخلاف ذلك، فإنه يستهلك مساحة الطاولة والميزانية دون تحسين التجربة.
ما هي الملحقات التي تجعل الروبوت مفيداً؟
يقوم ذراع الروبوت بتوجيه الأداة. ويؤدي اختيار الملحق إلى إنشاء التطبيق.
يوفر القابض الكهربائي المتوازي وضعاً وقوة قابلين للبرمجة. ويناسب الفراغ الأجزاء المسطحة وغير المسامية. توفر الأدوات الهوائية قوة عالية بالنسبة لكتلتها، ولكنها تتطلب التحكم في الهواء وتوجيه الخراطيم. ولا يزال تصميم الأصابع يحدد موثوقية القبضة.
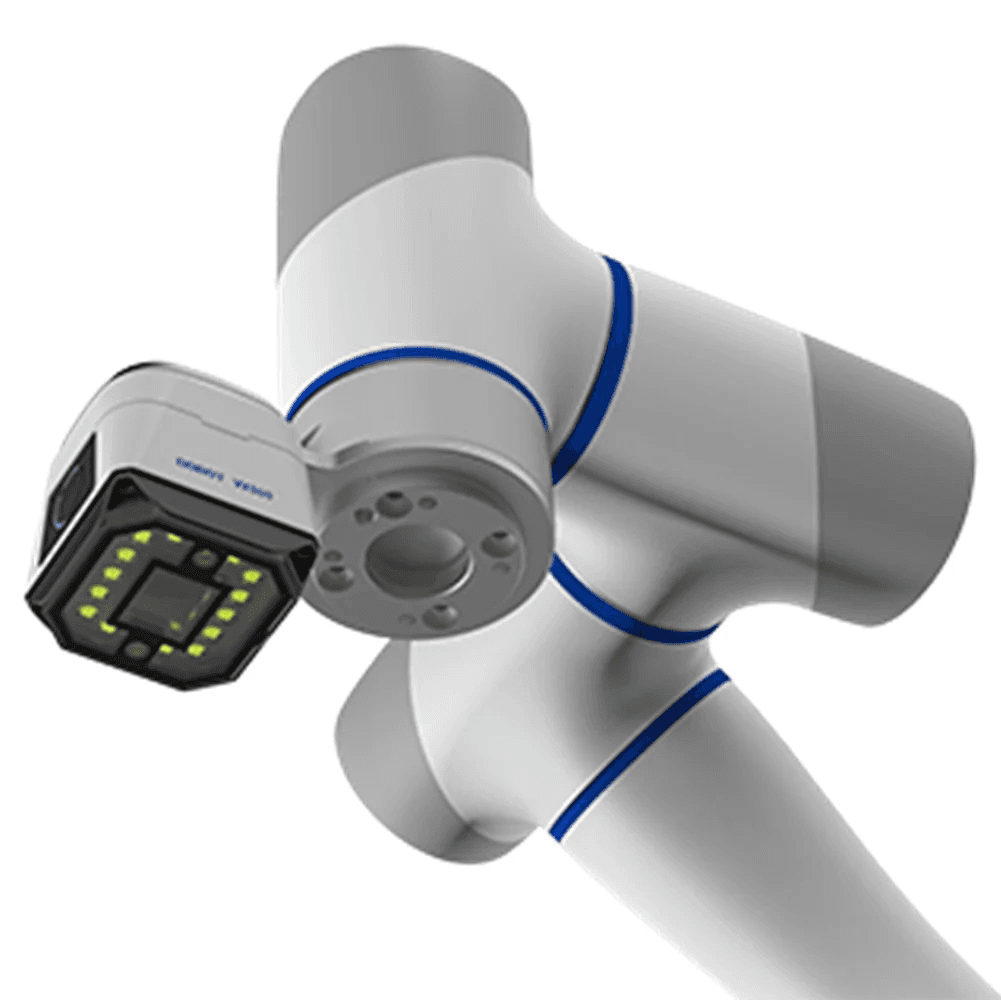
يتعامل جهاز DOBOT VX500 المثبت على المعصم مع تحديد المواقع، وفحوصات الوجود، وقراءة الباركود، والتعرف الضوئي على الحروف (OCR)، والفحص البعدي، مع تكرارية تحديد المواقع بمقدار ±0.26 مم في ظل ظروف الاختبار المحددة له. بدلاً من ذلك، يمكن لمجموعة AIET دمج نظام رؤية الآلة HIKROBOT حول مجال الرؤية المطلوب ومسافة العمل وحجم الميزة.
تناسب طرازات CRA التي يتم التحكم في قوتها عمليات الإدخال وأعمال الاتصال الأخرى. يضيف مستشعر اللمس GelSight معلومات السطح والاتصال للكشف عن الانزلاق أو أبحاث الإمساك. وهي ليست قابلة للتبديل.
هل ينتمي الذكاء الاصطناعي إلى المشروع؟
ينتمي الذكاء الاصطناعي إلى حيث يعتمد البحث على السلوك المكتسب أو جمع البيانات. إن إضافة كاميرا إلى عملية الالتقاط والوضع المبرمجة لا ينشئ نظام ذكاء اصطناعي.
يوفر CRA منصة مادية باستخدام ROS أو Python، مع إضافة بيانات الرؤية أو القوة أو اللمس لتناسب الدراسة. يظل تدريب النموذج والاستدلال عملاً منفصلاً.
يعالج جهاز DOBOT X-Trainer أعمال الذكاء الاصطناعي المتجسد التي تتطلب تشغيلاً ثنائياً عن بعد وعروضاً توضيحية مسجلة. تغطي حزمة تطوير البرمجيات (SDK) الخاصة به جمع البيانات والتدريب والاستدلال، مع إمكانية الوصول إلى زوايا المفاصل والتحكم في القابض وبيانات العمق/RGB. لقد تقدم مختبر بريستول للروبوتات من منصات التلاعب اللمسي DOBOT إلى أبحاث X-Trainer.
ماذا يجب أن تشمل طاولة الروبوتات الجامعية؟
يمكن لمجموعة AIET بناء طاولة CR3A أو CR5A مع قابض كهربائي وأصابع قابلة للتبديل ومثبتات للأجزاء. أضف كاميرا VX500 أو HIKROBOT مثبتة على الروبوت حيث لا يتم تحديد موقع الأجزاء ميكانيكياً.
تغيّر وحدة PLC وشاشة HMI المحطة لتصبح مشروع أتمتة. ويمكن للتوجيه الضوئي العلوي توجيه عمليات التحميل أو الفحص. أضف GelSight Mini عندما تكون بيانات الاتصال مطلوبة.
حدد توجيهاً آمناً للكابلات، وعزلاً سهل الوصول إليه، وأدوات قابلة للاستبدال، وأذونات المستخدمين، وروتين إعادة تعيين معروف.
قد تناسب عدة محطات مدمجة مختبراً مشتركاً؛ وقد يناسب جهاز CR58 واحد التجارب البحثية الطويلة. ويجب أن يحدد الاستخدام المتوقع الكمية.
لماذا تختار الجامعات DOBOT؟
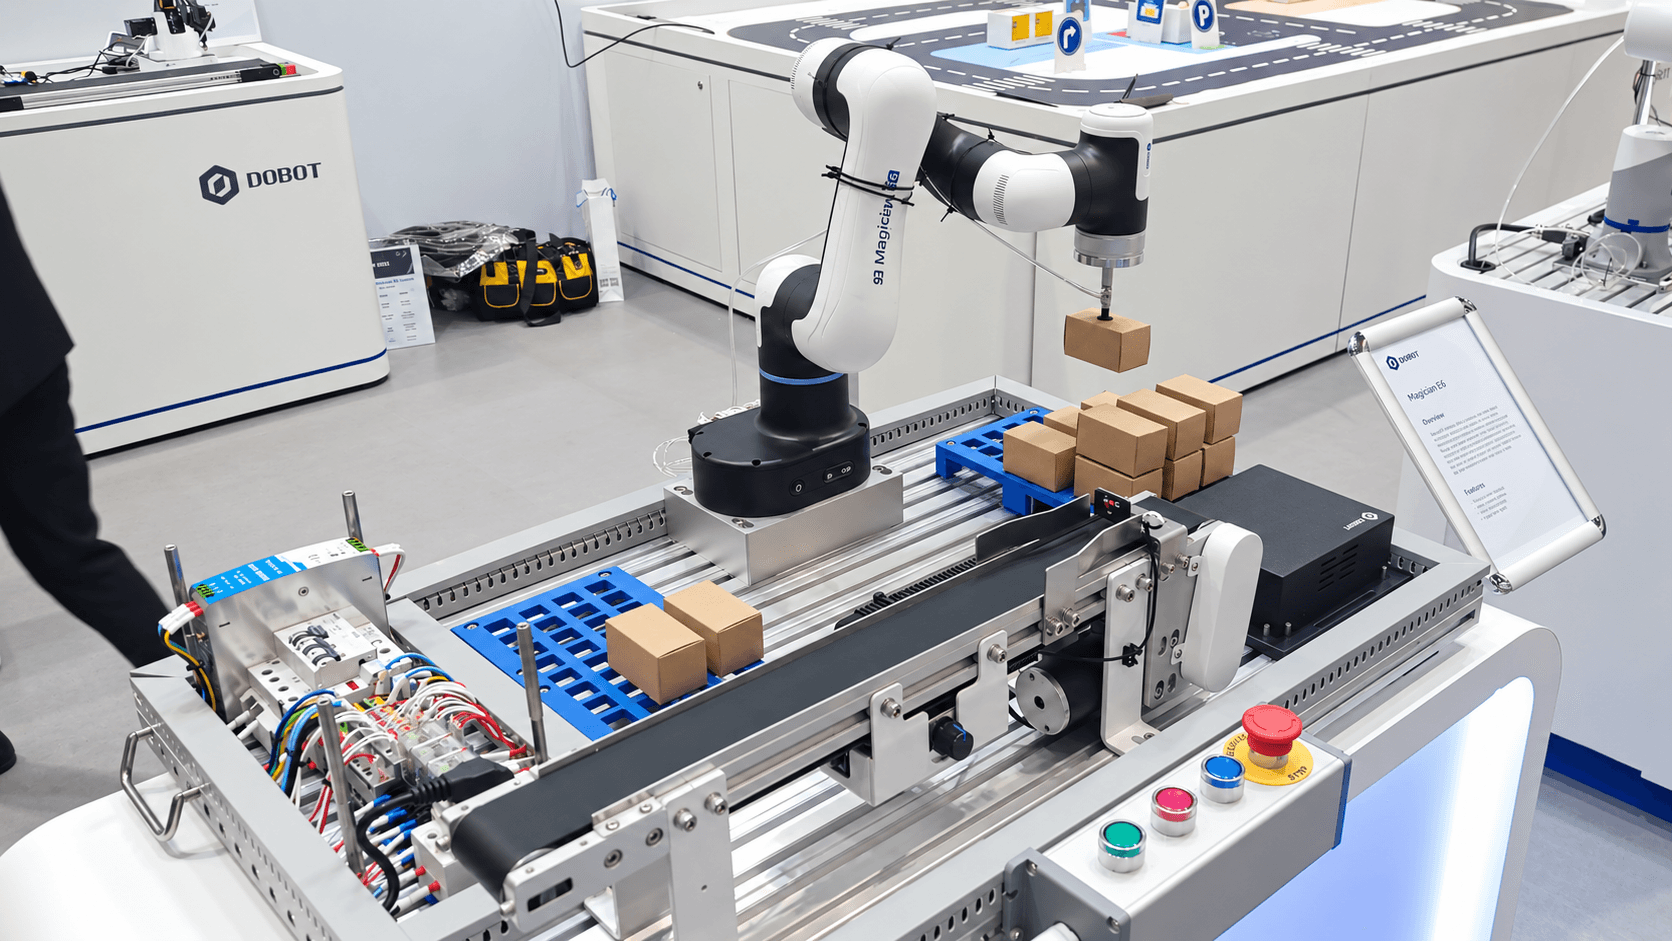
يغطي DOBOT التعليم سداسي المحاور، والأبحاث الصناعية، وجمع بيانات الذكاء الاصطناعي المخصصة. يمكن للقسم الاحتفاظ بمفاهيم البرمجة المشتركة عبر القدرات المادية المختلفة.
تكون القدرة على تحمل التكاليف مفيدة فقط إذا ظلت الواجهات المطلوبة والقدرة الميكانيكية قائمة. يخضع CRA لأكثر من 200 اختبار أداء وجودة، ولديه متوسط وقت معتمد بين الأعطال يبلغ 120,000 ساعة، ويحمل حالياً ضماناً لمدة ثلاث سنوات. هذه حجة مقنعة تتجاوز منصات العرض.
يشمل العمل الحالي تدريس Magician E6 في إيسكس، والروبوتات اللمسية في إدنبرة وبريستول، والأتمتة في هيريوت وات، والوصول إلى المختبر عن بعد في جامعة كومبلوتنسي بمدريد.
كيف تجعل روبوت الجامعة قابلاً للاستخدام وآمناً؟
الروبوت التعاوني ليس تطبيقاً آمناً تلقائياً. تغطي المواصفة ISO 10218-1:2025 الروبوت، بينما تغطي المواصفة ISO 10218-2:2025 التطبيق والخلية. وتوفر المواصفة ISO/TS 15066:2016 إرشادات للتشغيل التعاوني.
يشمل تقييم المخاطر القابض، وقطعة العمل، والمثبت. لا يزال بإمكان ذراع ذي قوة منخفضة يحمل معدناً حاداً أن يقطع؛ ويمكن لقابض هوائي أن يسحق بعد توقف حركة الروبوت. قم بتقييم الوصول، والاحتجاز، والسرعة، والتوقف، وسوء الاستخدام المتوقع. قد تظل الحماية أو الماسحات الضوئية أو الأوضاع المقيدة ضرورية.
يوفر CRA مناطق أمان قابلة للتهيئة، وخمسة مستويات لحساسية التصادم، ومدخلات/مخرجات أمان ثنائية القناة. يضيف CRAS ميزة الكشف عن التقارب SafeSkin حتى 150 مم. ولا يلغي أي منهما الحاجة لتقييم المحطة.
قبل الطلب من مجموعة AIET تحديد النظام، قم بإعداد:
مخرجات التدريس أو سؤال البحث
الجزء الأثقل والمستجيب النهائي
الدقة، وقابلية التكرار
بيئة البرمجة والمعدات الخارجية
المستخدمون، والوصول، والتوسعات المخطط لها
كيف تساعد AIET
تحدد مجموعة AIET التطبيق الكامل للجامعات ومراكز الابتكار في الإمارات العربية المتحدة ودول مجلس التعاون الخليجي والشرق الأوسط الأوسع. يمكن أن يشمل العمل اختيار DOBOT، والأدوات، وتجارب الرؤية، ودمج PLC، وتخصيص الطاولة والتشغيل.
تقوم مجموعة AIET بتقييم مخاطر الأدوات، والوصول، والسرعة، وسلوك التوقف، والضمانات المطلوبة. ويمكن بعد ذلك استخدام التدريب على الأجهزة المثبتة وتمارين القسم الخاصة به.
تحدث إلى مجموعة AIET
أرسل رسماً تخطيطياً للطاولة، وعينة ممثلة، ونسبة التفاوت، ووقت الدورة والصور الفوتوغرافية. قم بتضمين البرامج المقصودة، ووصول المستخدم، وأي كاميرا أو قابض أو مستشعر تم تحديده.
تحدث إلى مجموعة AIET بشأن نظام الروبوتات الجامعي. ستحدد مجموعة AIET ما يحتاج إلى اختبار وما إذا كان CR3A أو CR5A أو منصة أصغر هي المناسبة.
الأسئلة الشائعة
أي أجهزة DOBOT هي الأفضل لمختبر روبوتات جامعي؟
يعد CR3A أقوى نقطة بداية عامة لمختبر جامعي جاد. وتدعم حمولته البالغة 3 كجم، ومدى وصوله البالغ 620 مم، وتكراريته البالغة ±0.02 مم، ووحدة التحكم الصناعية دمج الميكاترونكس دون الحاجة إلى خلية كبيرة. اختر Magician E6 للتعليم التمهيدي المدمج، أو CR5A عندما يلبي مدى الوصول البالغ 900 مم وقدرة 5 كجم حاجة محددة.
هل Magician E6 مناسب للأبحاث الجامعية؟
نعم، يناسب Magician E6 الأبحاث التي تظل ضمن حمولته البالغة 0.75 كجم ومدى وصوله البالغ 450 مم. وهو يدعم ROS وMATLAB وLabVIEW وPython و++C، لذا فهو قادر على القيام بأكثر من مجرد التعليم الرسومي. انتقل إلى CRA عندما يحتاج المشروع إلى أدوات أثقل، أو بروتوكولات اتصال صناعية، أو تكرارية منشورة أكثر دقة.
هل يمكن برمجة روبوتات DOBOT باستخدام ROS وPython؟
نعم، يوفر DOBOT مسارات ROS وPython عبر منصات التعليم والروبوتات التعاونية ذات الصلة. يدعم Magician E6 أيضاً MATLAB وLabVIEW و++C. يدعم CRA برمجيات ROS 1 وROS 2 وPython و++C و#C، بينما يوفر DobotStudio Pro البرمجة الرسومية ولغة Lua للمستخدمين الذين لا يحتاجون إلى تحكم خارجي.
هل تحتاج الروبوتات التعاونية إلى حواجز حماية في الجامعة؟
في بعض الأحيان. يعتمد القرار على التطبيق الكامل، بما في ذلك الأداة والمكون والسرعة والوصول. يمثل القابض الدائري الذي يحرك كتلة بلاستيكية خطراً مختلفاً عن قطعة العمل الحادة أو المشبك الهوائي. قد يبرر تقييم المخاطر الموثق التشغيل التعاوني، أو مناطق السرعة المنخفضة، أو الماسح الضوئي، أو الحماية المادية.
هل يمكن لروبوت DOBOT استخدام رؤية الآلة؟
نعم، يمكن لروبوتات DOBOT استخدام رؤية آلة ثابتة أو مثبتة على المعصم. يوفر VX500 التقاط الصور ومعالجتها والإضاءة ومعايرة العدسة في نظام واحد. يمكن لمجموعة AIET أيضاً دمج كاميرات HIKROBOT مع بصريات وإضاءة محددة. يعتمد الترتيب الصحيح على مجال الرؤية ومسافة العمل وحجم الميزة والنتيجة المطلوبة.
ما الفرق بين أتمتة الروبوتات التعاونية وأبحاث الذكاء الاصطناعي المتجسد؟
تكرر الأتمتة المبرمجة تسلسلاً محدداً، بينما تسجل أبحاث الذكاء الاصطناعي المتجسد بيانات التفاعل وتدرب نموذجاً للتعامل مع الاختلاف. يمكن لروبوت CRA دعم تجارب الإدراك أو التعلم المخصصة من خلال ROS والمستشعرات الخارجية. تم تصميم X-Trainer خصيصاً للتشغيل الثنائي عن بعد، والتقاط العروض التوضيحية، وتدريب النماذج، والاستدلال.
هل يمكن لـ AIET بناء طاولة روبوتات جامعية كاملة؟
نعم، يمكن لمجموعة AIET تهيئة طاولة حول CR3A أو CR5A مع قابض ومثبتات ورؤية الآلة. تشمل الخيارات التحكم في PLC وشاشة HMI، وكاميرا مثبتة على الروبوت، وإرشادات علوية موجهة بالضوء، ومستشعر اللمس GelSight. ويتبع الترتيب النهائي للحماية والوصول تقييم المخاطر للتمارين المخطط لها.


